太陽光パネルのサーモグラフィー:SESPNetが捉える方法
目次
簡単な回答: サーモグラフィは太陽電池モジュールのどこが高温かを示しますが、その理由までは教えてくれません。本記事では、温度が実際に何を明らかにするかを掘り下げます — ホットスポットは抵抗経路に電流が強制的に流れている症状であり、その熱はその後、封止材、バックシート、ガラス、インターコネクトの順に攻撃します。SESPNetは、画像を答えとして扱うのではなく、熱的シグネチャをその電気的原因に結び付けるためにここで用いられる診断アプローチです。サーマルスキャンを正しく解釈することで是正措置が変わります。セルレベルのホットスポットはひび割れや遮光されたセルを指し、ストリングレベルのものは開放故障したバイパスダイオードを指します。その実用的価値は、損傷が恒久的になる前にパターンを読み取ることです。なぜなら、封止材の劣化やバックシートの焦げは一度始まると回復できないからです。
PV モジュール製造 · Jerry、Ooitech 著
製品紹介
サーマルイメージングはホットスポットの場所を教えてくれます。それが明らかにする温度が経時的にモジュールに実際にどれほどのコストをもたらすかについては、次をご覧ください 太陽電池パネルのホットスポット、温度が重要である理由と熱が損傷するもの.
太陽光発電所には、数万枚から数百万枚ものモジュールが設置されることがあります。それらは毎日、暑さ、風、砂、雨、雪にさらされているため、さまざまな不具合が生じるのも当然です。最も一般的で、かつ最も危険なものはホットスポットです。
ホットスポットとは、異常に高温になるモジュール上の小さな箇所にすぎません。最良の場合でも発電量を食いつぶします。最悪の場合、 バックシート を焼き抜いて火災を引き起こし、発電所全体を危険にさらします。問題は、モジュールが端から端までびっしりと並んでいることです。作業員を派遣して手持ちの計器で1枚ずつ確認するのは時間がかかり、見落としも生じます。そこで、赤外線サーモグラフィと深層学習の組み合わせが注目を集めるようになりました。
モジュールに赤外線カメラを向け、その温度分布をヒートマップとして捉え、訓練済みのニューラルネットワークにそのマップを読み取らせて、どこが熱く、どれほど熱いかを示させます。簡単に聞こえますが、実際に現場で機能させるのは別の話です。赤外線画像には、通常のアルゴリズムを悩ませる3つの欠点が備わっています。低解像度、欠陥サイズの大きなばらつき、そして乱雑な背景です。
SESPNet(Semantic Enhancement and Scale Perception Network)と呼ばれる新しい手法は、これら3つの欠点に真っ向から取り組みます。その数値は堅実です。平均適合率92.1%、毎秒62.4フレーム、そして手のひらサイズの組み込みデバイス上でリアルタイムに動作するほど小さいのです。本記事では、くすんだ灰色の赤外線フレームからすべてのホットスポットをどのように抽出するのかを解説します。
まず、なぜホットスポットが重要なのか。PVモジュールは多数のセルが直列に接続されています。日陰、マイクロクラック、汚れなどで1つのセルが出力を失うと、そのセルは電流を流すのをやめ、抵抗器のように振る舞い始め、他のセルからの電流を熱に変えて自身の中で消費してしまいます。その1つのセルがストリング全体の熱源となり、隣接するセルより数十度高く動作します。軽度の場合はストリングの出力を低下させます。重度の場合は時間の経過とともに 封止材 を加熱し、バックシートを焼き抜き、発火に至ることさえあります。ホットスポットを早期に発見し迅速に対処することは、PV運用において避けて通れない業務です。
図1:屋上に設置され、長年屋外にさらされた太陽集熱モジュール。局所的な温度上昇がホットスポットを形成する。
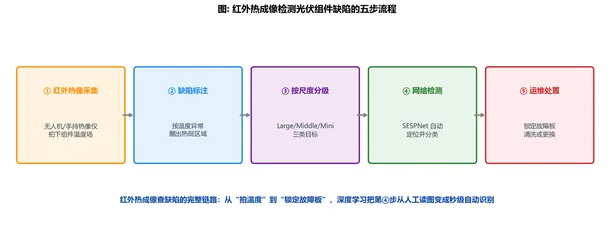
図2:PVモジュール欠陥に対する赤外線熱検出の5ステップワークフロー。温度の取得から故障パネルの特定まで。
技術パラメータ
ホットスポット検出に赤外線が必須である理由
このアルゴリズムを理解するには、まず基本から始めよう。なぜ可視光カメラでは隠れたPV故障に対応できないのか、そしてなぜ赤外線が唯一の方法なのか。
可視光イメージングは単なる通常の写真撮影である。高解像度で詳細が豊富、表面のひび割れ、傷、汚れなど目に見えるものを発見するのに適している。しかし致命的な限界が一つある。それは外観しか読み取れず、温度はわからないということだ。モジュール内部のマイクロクラックや冷接合部は、初期には外観を変えないことが多いが、その箇所で電流を妨げ発熱させる。可視光カメラはこうした熱的故障には無力であり、夜間や光の乏しい環境では役に立たない。
赤外線は別の道を行く。絶対零度以上のあらゆる物体は赤外線を放射し、高温であるほど放射は強くなる。赤外線カメラはその放射を捉え、目に見えない温度分布をカラーまたはグレースケールのヒートマップとして直接描き出す。外部光源を必要としないため、昼夜を問わず機能する。モジュールのどこがどれだけ熱いかが明確に現れる。ホットスポットや断線したグリッドラインのような熱に起因する欠陥にとって、赤外線は自然な解決策である。
だからこそ赤外線は、PV発電所における欠陥検出の精度と速度の両方を高める重要な手段となっている。赤外線カメラを搭載したドローンは、数分でアレイ全体を走査でき、手作業のチームより数十倍速い。しかしこの熱を見る能力には代償がある。画質は可視光よりはるかに低いのだ。
従来の手作業による方法では、作業員が計器を携帯しパネルを一枚ずつ測定する。遅く、経験に大きく依存する。モジュールが密集し数千枚に及ぶと、一枚ずつ読み取るのは疲労が大きく、誤りやすく、夜間はほぼ不可能である。ドローンと赤外線の組み合わせは撮影ステップを最大限に活用するが、それでも数千枚の画像を手作業で読むなら、ボトルネックは測定から確認へと移るだけだ。ループを閉じるには画像を読み取るアルゴリズムが必要である。それが深層学習の出番である。
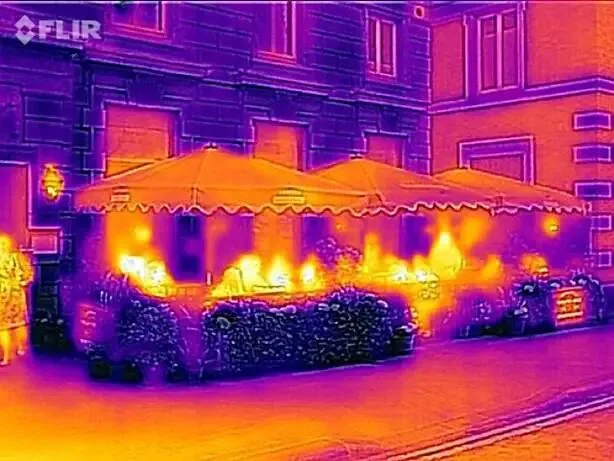
図3:典型的な赤外線ヒートマップ。熱い領域ほど暖色で表示され、過熱領域が一目で際立つ。これがホットスポット検出の原材料である。
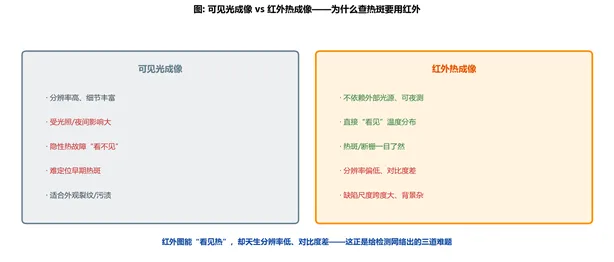
図4:可視光イメージングと赤外線イメージングの分業。熱的故障には、赤外線が自然な解決策である。
赤外線欠陥検出における3つの難関
赤外線は熱を見ることができるが、検出アルゴリズムに3つの難しい問題を突きつける。この3つこそが、多くの既製アルゴリズムがPV赤外線作業で失敗する理由である。
一つ目:低コントラスト。赤外線フレームは全体的に鈍く灰色である。欠陥と背景のグレースケール差はそもそも小さく、さらにその上にイメージングノイズが加わることで、欠陥が背景に飲み込まれてしまう。アルゴリズムは重要な特徴を捉えられず、精度が損なわれる。
二つ目:欠陥スケールの極端なばらつき。単一の赤外線フレーム内でも、ホットスポットのサイズは数十倍異なることがある。バイパスされたストリング全体が大きな領域にわたって光るものもあれば、1つのセルが隅でわずかに温まるだけのものもある。固定された受容野、つまりネットワークが一度に明確に見ることのできる範囲は、このような広がりに対して一方を犠牲にしがちである。大きなターゲットを捉えれば小さなものを見逃し、あるいはその逆となる。
三つ目:小ターゲットの情報が失われること。これが最も厄介である。ニューラルネットワークは層ごとにダウンサンプリングし、画像を縮小して高次の意味を抽出する。しかし、もともと数十ピクセルしかなかった小さなホットスポットは、縮小されるにつれて平滑化されて消えていき、判断が下される頃にはほとんど何も残らず、認識に大きな打撃を受ける。
この3つを合わせて考えると明らかである。PV赤外線欠陥検出が難しいのは、「はっきり見えない、サイズがばらばら、失われやすい」という問題と同時に戦わなければならないからである。SESPNetの3つの中核的アップグレードは、それぞれがこれらの難関の一つに対処する。一つは意味論を強化して背景を抑制し、一つはピラミッドを構築してサイズに対応し、一つはチャネルを守って小ターゲットを回復する。
なぜ既製の検出器をそのまま使わないのか?物体検出は急速に進歩しており、2つの路線に分かれている。一つは二段階方式で、まず候補領域を粗く選別し、次にそれぞれを慎重に判定する。高精度だが遅い。もう一つは一段階方式で、一度の処理で位置とクラスの両方を得る。高速でリアルタイムに適している。YOLOシリーズは一段階方式の旗手である。しかし、これらの汎用アルゴリズムは通常の可視光画像で訓練されており、低コントラストでスケールが極端に異なるPV赤外線フレームに適用すると苦戦する。SESPNetのアップグレードは、赤外線欠陥のために特注され、これら3つのギャップを埋める。
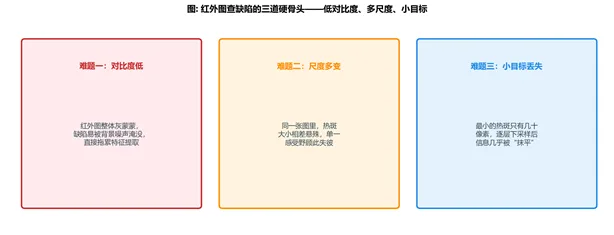
図5:赤外線欠陥検出の3つの難関:低コントラスト、多スケール、小ターゲット。
図6:カメラを搭載したマルチローター・ドローンがアレイの上空を飛行し、赤外線画像を大量に取得する。クルーが半日かけてカバーする範囲を、わずか数分で掃引する。
技術的優位性
第一の施策:意味的強調により、欠陥を背景から浮かび上がらせる
SESPNetはベースモデルとしてYOLOv10を採用している。YOLOv10は、2024年5月に清華大学のチームが発表した、今日最も普及しているリアルタイム検出器の一つであり、高速・高精度・デプロイしやすさを目指して作られた。SESPNetはこれに対して3つの操作を行い、その第一としてバックボーンに意味情報強調モジュール(SIEM)を組み込む。
これが解決するのは低コントラストの問題である。赤外線欠陥画像のコントラストが低いと、背景ノイズがモデルの抽出する特徴に干渉し、精度を損なう。SIEMは同時に2つの方法で機能する。グローバル注意ブランチは画像全体の全体的な意味を取り込み、何が背景で何が欠陥を隠している可能性があるかを見極めることで、雑然とした部分の干渉を抑え込む。ローカル注意ブランチは欠陥自体の細部とテクスチャに注目し、その特徴表現を鋭くする。
各ブランチはそれぞれの対象を注視し、その後グローバルとローカルが重み付けされて融合される。屋根全体の輪郭を見極めて雑然としたものを排除するために目を細め、次に疑わしい一箇所に身を寄せてじっと見つめる、そんなイメージだ。近くと遠くを組み合わせることで、欠陥がくすんだ背景から浮かび上がる。融合された特徴は欠陥の細部を保ちつつ背景の干渉を抑制するため、特徴表現は明らかに強くなる。
その効果は後のアブレーション研究ではっきりと現れる。SIEMを単独で追加するだけで、3つの対象クラスすべてで平均精度が上昇し、複雑な背景への耐性において実際の向上が見られる。
バックボーンは、モデルが最初に画像に触れて基本特徴を抽出する部分である。ここにSIEMを置くことは、源流で浄化することを意味する。何かが先へ渡される前に、欠陥の特徴はすでに強化され、背景ノイズはすでに抑制されている。源流がクリーンであれば、その後のスケール処理やターゲットの位置特定が雑然としたものに惑わされることはない。だからこそバックボーンに置かれ、他のどこにも置かれない。汚染は早くに処理するのだ。
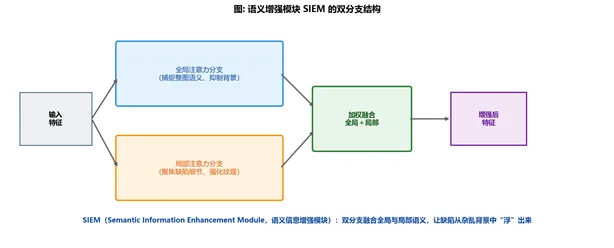
図7:SIEM意味強調モジュールの二重ブランチ構造。グローバルブランチは全体像を読み取って背景を抑制し、ローカルブランチは細部を注視して欠陥を強化し、その後両者が重み付けされて融合される。
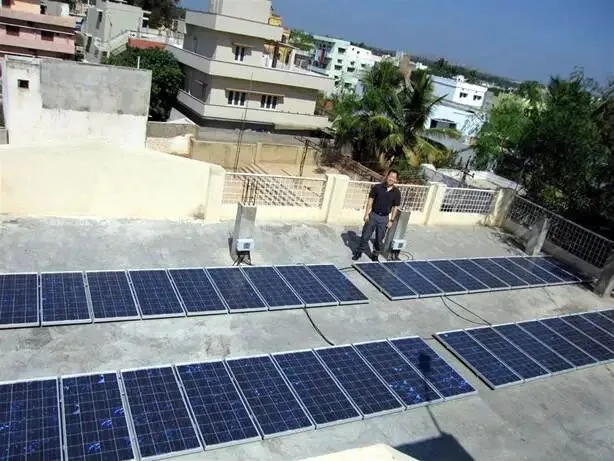
図8:屋根置きPVアレイ。密集したモジュール群は、まさに検出アルゴリズムに干渉をもたらす雑然としたシーンである。
第二の施策:ピラミッドプーリングにより、大小のホットスポットをともに捉える
2つ目の変更は、YOLOv10の元の空間ピラミッドプーリングモジュールをSpace Attention Pyramid Pooling Module(SAPPM)に置き換えるものです。これは様々なスケールの問題に対処します。
「ピラミッドプーリング」は、同じ特徴マップを異なるサイズの複数のウィンドウで同時にスキャンすることと解釈できます。小さなウィンドウは細部を見るため、小さなホットスポットに適しています。大きなウィンドウは広く見るため、大きなホットスポットに適しています。この研究では、小から大までの複数のプーリングウィンドウを並行して実行するため、欠陥が数行にわたる場合でも、手のひらサイズの斑点にすぎない場合でも、適切なウィンドウがそれを捉えます。
さらに、SAPPMは空間アテンションの層を追加します。異なるウィンドウからの特徴に異なる重みを割り当てることで、真に重要なスケール情報を前面に押し出し、無関係なものを抑え、その後これらのマルチスケール特徴をより完全な特徴マップに縫い合わせます。要するに、最初の部分が「あらゆるサイズを見る」ことを担い、2番目の部分が「見るべきものを強調する」ことを担います。これらが相まって、モデルのマルチスケールターゲットの感度を大幅に高めます。
これは、古くからの「一方を立てれば他方が立たず」という問題を直接緩和します。固定受容野のネットワークは、大きなターゲットに気を取られている間に小さなターゲットを失います。SAPPMがあれば、サイズの差がどれほど大きくても、大きなホットスポットと小さなホットスポットの両方を同じパスで明確に見ることができます。
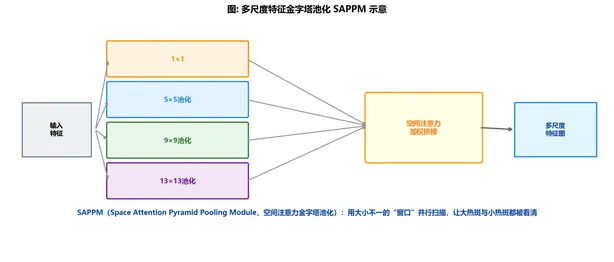
図9:SAPPMのマルチスケール特徴ピラミッドプーリングのスケッチ。異なるサイズのウィンドウで並行してスキャンし、空間アテンションの重み付けでそれらを縫い合わせます。
図10:工場の空撮写真。ドローンが異なる高さで撮影するため、同じ欠陥が画像内でさらに多様なスケールで現れます。
第3の動き:チャネルアテンション、ほぼ失われた小さなターゲットを釣り戻す
3番目の変更はネックネットワークに位置し、マルチスケールチャネルアテンション機構(MCI)を構築します。これは最も厄介な問題である小ターゲット情報の損失を治します。
まずチャネルについて一言。ネットワークが画像を処理するとき、特徴を多くの並列チャネルに分割し、それぞれが異なる角度から画像を記述します。小ターゲットの特徴はすでに弱く、これらのチャネルに散在しており、各チャネルが交換なしに自分のことだけを考えると、その貴重な情報は層ごとの受け渡しで容易に埋もれてしまいます。
MCIのアプローチは、チャネル間の相互作用を構築し、互いに会話させることです。チャネルが小ターゲットの痕跡をまだ保持しているところでは、チャネル間の協力がそれを増幅して保持します。これにより小スケール特徴情報の抽出がさらに強化され、ダウンサンプリングで消えかけていた小さなホットスポットが釣り戻されます。
これら3つの動きがネットワークのどこに位置するかも意図的である。SIEMはバックボーンの入口で特徴をクリーンにし、SAPPMはバックボーンの終端でマルチスケール情報を集約し、MCIはバックボーンと検出ヘッドをつなぐネックで最終的な仕上げを行う。前・中・後ろが一体となって、特徴の抽出・集約・出力という全チェーンをカバーし、各ステップが赤外線欠陥の課題に対して的を絞った対策を講じる。
3つの動きには明確な役割がある。SIEMはコントラストを、SAPPMはスケールを、MCIは小さなターゲットを担当する。それぞれが単独で戦うのではなく、バトンを渡し合う。まず欠陥を背景から浮かび上がらせ、次にすべてのサイズをカバーし、そして最も見逃されやすい小さなターゲットを捉える。この組み合わせにより、赤外線欠陥検出の最も難しい3つの課題が一つずつ解決されていく。
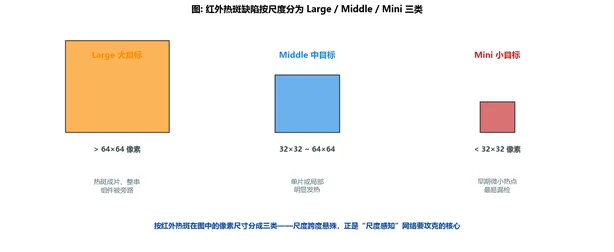
図11:赤外線ホットスポットをスケール別にLarge、Middle、Miniに分類。サイズの差は非常に大きく、最も小さなホットスポットが見逃されやすい。
図12:赤外線カメラが捉えた微弱なターゲット。ターゲットが小さく暗いほど、処理中に平滑化されて消えやすい。
製品応用
スコアカード:精度92.1%、毎秒62フレーム
3つの動きの効果はデータに表れる。研究者たちは独自のPVモジュール赤外線欠陥データセットを構築し、画像内で占めるピクセルサイズによってホットスポットを3クラスにラベリングした。64x64ピクセル超がLarge、32x32から64x64の間がMiddle、32x32未満がMiniである。検出が優れているかどうかは、クラスごと、スケールごとに読み取る必要がある。
精度は2つの指標に依存します。1つは再現率Rで、「見つけるべき欠陥のうち、いくつが回収されたか」に答えます。もう1つは平均適合率PmAで、クラス全体にわたる検出精度の平均であり、検出器が最も重視する総合スコアです。これに検出速度(1秒あたりに処理されるフレーム数で測定)を加えると、これら3つの数値がアルゴリズムの全体像を語ります。
まずモジュールごとのアブレーションから始める。標準のYOLOv10をベースラインとすると、その平均適合率は89.8%である。SIEMのみを追加すると90.4%、SAPPMのみで90.5%、MCIのみで90.7%となる。どの動きも効果がある。3つすべてを積み重ねた完全なSESPNetでは、平均適合率は92.1%に跳ね上がる。際立つのは小さなターゲットである。ベースラインのMini精度はわずか86.7%だが、3つすべてを加えると90.3%まで上昇し、実に3.6ポイントの向上となる。これは小さなターゲットを回収するMCIの働きを証明している。
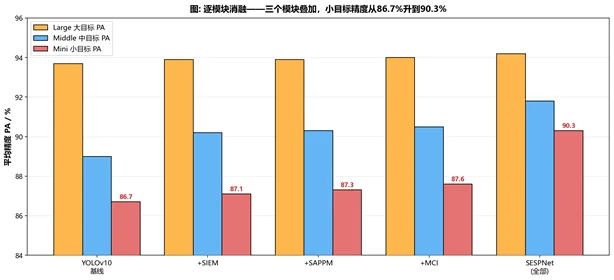
図13:モジュールごとのアブレーション。3つのモジュールを積み重ねると、最も難しい小さなターゲットの精度が86.7%から90.3%に上昇する。
図14:果てしなく広がる大規模地上設置型プラント。その何千、何万ものモジュールこそ、このアルゴリズムが一つひとつ確認しなければならない対象です。
真っ向勝負:9つのアルゴリズムが同じ舞台に
自分自身と比較するだけでは不十分です。この研究では、SESPNetを他の8つの主流アルゴリズムと同じ舞台に上げ、同じデータセットで訓練し、精度と速度を並べて測定しています。
結果は自ずと語ります。Faster R-CNNやCascade R-CNNのような古典的な2段階アルゴリズムは特徴抽出が限られ、動作も遅く、平均適合率は86%から88%にとどまり、高いリアルタイム性能が求められるシーンには適していません。SSDは最速ですが、精度はわずか74.3%と明らかに低いです。YOLOシリーズは全体的によりバランスが取れています。YOLOv7の88.1%から、YOLOX、YOLOv8、YOLOv10、YOLOv11を経て、精度は89%から90%の範囲まで上昇し、速度はいずれも毎秒50から60フレーム前後です。
SESPNetはその曲線をさらに右上へと押し上げます。平均適合率92.1%で2位を約2ポイント上回り、毎秒62.4フレームでYOLOの快速組と歩調を合わせています。精度を上げるために速度を犠牲にするのではなく、他が到達できない高速かつ高精度の右上の位置を保っています。それが最大の価値です。巡回しながら判定する膨大なモジュール数のシーンでは、わずかな遅さもコストになります。
R = TP ÷ ( TP + FN ) · P = TP ÷ ( TP + FP )
この2行は精度指標の基本定義です。R(再現率)は実際の欠陥のうち検出できた割合を測り、P(適合率)は報告された欠陥のうち実際に本物だった割合を測り、PmAはクラス全体および精度レベル全体で計算される総合スコアです。論理は複雑ではありません。できるだけ見逃さず(高い再現率)、できるだけ誤報せず(高い適合率)、両端を抑えれば、信頼できる検出器になります。
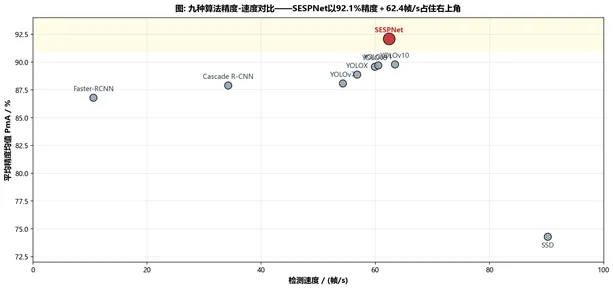
図15:9つのアルゴリズムの精度と速度の比較。SESPNetは92.1%の精度と62.4 FPSで右上の角を占めています。
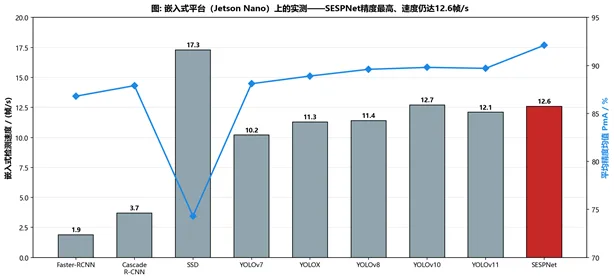
図16:組み込みプラットフォームでの実環境テスト。最も高精度なSESPNetでも12.6 FPSで安定して動作します。
手のひらサイズの箱に押し込まれてもなおリアルタイム
実験室でうまく動くことは、現場で使えることを意味しません。太陽光発電プラントはほとんどが野外にあり、検査機器の計算能力と電力は限られています。アルゴリズムが低消費電力の小さな箱に収まり、リアルタイムで動作できるかどうかが、実運用に向けた最後のハードルです。
研究者たちは検証のために、Jetson Nano と呼ばれる組み込みプラットフォームに移植しました。そのプロセッサはクアッドコア ARM チップとエントリーレベルの 128 コア GPU を組み合わせたもので、専用カードを備えたラボのワークステーションと比べて計算能力も電力もはるかに劣ります。SESPNet は同じ入力スケールで展開され、この小さなボード上で他のアルゴリズムと競争させられました。
その結果は再びそのバランスの良さを証明しています。古典的な二段階アルゴリズムは組み込み環境でその真価を露呈します。Faster R-CNN は毎秒 1.9 フレームまで落ち込み、かろうじてリアルタイムです。Cascade R-CNN はわずか 3.7 です。YOLO シリーズは概ね毎秒 11 から 12 フレーム程度まで落ちますが、SESPNet は毎秒 12.6 フレームを維持しつつ、トップクラスの 92.1% の精度を保ち、軽量な YOLO と肩を並べ、わずかに上回っています。計算量を大幅に削減しても、精度と安定性を保ち、この設計がリソース制約のある場面にいかに適しているかを示しています。
これは、このアルゴリズムを搭載したドローンや携帯型検査装置が、画像をクラウドに送り返して遅く処理する必要がないことを意味します。その場でリアルタイムに、どのパネルにホットスポットがあるかを判別できます。検査効率と応答速度の両方がさらに一段向上します。
その場で判断できる価値は、一往復を節約するだけにとどまりません。計算をエッジに置くことで、電波の弱い遠隔地のプラントでも検査を実行できます。疑わしいホットスポットを見つけたら、その場でマークし、すぐに再飛行して確認できます。データが戻って手動レビューを待ってから二度目の出撃をする必要はありません。数百万枚のモジュールで計測される数百メガワット規模の大規模プラントでは、このオンサイトのリアルタイム能力が、完全な検査に数時間かかるか数日かかるかを直接左右します。
結び: 過熱したパネルはもうどこにも隠れられない
振り返ると、SESPNet の巧妙さは凝った構造を積み上げたことではなく、正しい症状に対処したことにあります。赤外線のコントラストが低いので、セマンティック強調が背景を抑制します。欠陥のスケールがばらばらなので、ピラミッドプーリングがすべてのサイズをカバーします。小さなターゲットは見失われやすいので、チャネルアテンションがそれらを拾い戻します。三つの動き、それぞれがその役割を果たし、バトンをつなぎます。
さらに珍しいのは、精度のためにモデルを肥大化させなかったことです。多くのアルゴリズムは高い精度を盲目的に追い求め、最終的に肥大化し、速度を落とし、組み込みデバイスにすら収まらなくなります。SESPNet は速度を保ちながら精度を最高水準に引き上げ、計算量を大幅に削減するテストも乗り越えました。正確で、速く、軽いというこのバランスこそ、この分野が最も重視する資質です。ある技術が優れているかどうかは、実際のプラントで実際の作業ができるかどうかにかかっています。
平均適合率92.1%、毎秒62.4フレーム、そして手のひらサイズのボックスでリアルタイムに動作するほど小型。これら3つの数字が揃えば、実際に現場へ降りて作業を始められるツールの姿が見えてきます。かつては人間の目にも難しい鈍い灰色の赤外線画像を、欠陥が隠れようのない健康レポートへと変えるのです。
このようなアルゴリズムを搭載したドローンが青いアレイの広がる畑を次々と飛び越えていけば、静かに過熱しているパネルはすべて最初の瞬間に特定され対処されます。隠れたホットスポットが可視化され、一見わずかなリスクも摘み取られます。その結果支えられるのは、太陽光を電力に変え、長く、安全に、全負荷で稼働し続ける発電所そのものです。
Ooitechの見解
ここで最も印象的なのは、検出と製造が信頼性という同じコインの裏表だという点です。現場で検出されるホットスポットは、しばしば生産ラインで生まれたマイクロクラックや冷えはんだ接合に由来します。だからこそモジュール生産ラインでは、ストリンガー溶接、レイアップの位置合わせ、ラミネーション管理が非常に重要になります。これらの工程を正しく行えば、そもそも現場に送り込まれるホットスポットを減らせます。実際のモジュールラインがどのように構築され調整されるかを見たい方は、Ooitech YouTubeチャンネルの工場見学動画(www.youtube.com/ooitech)をぜひご覧いただき、チャンネル登録もお願いします。